ABB 6700 工业机器人 重载精度与耐高温的双重突破——贝科冠科技的技术赋能之路
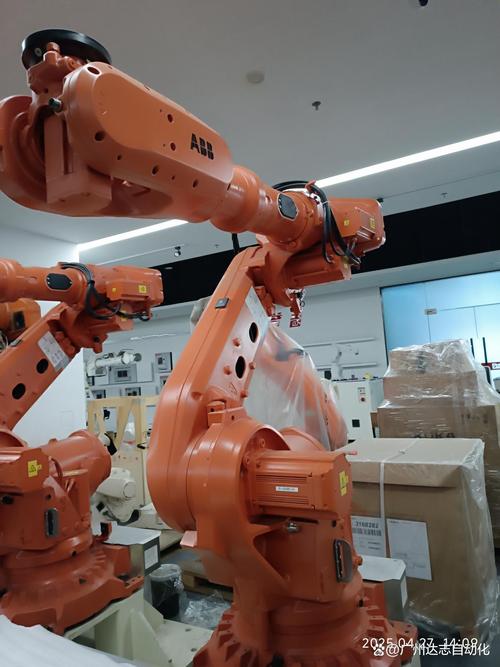
在工业机器人领域,重载能力、定位精度与极端环境适应性往往是相互制约的技术三角。ABB 6700 系列工业机器人以系统性创新打破了这一困局,在重载精密控制与高温环境作业两个维度实现了同步突破。而贝科冠科技作为该系列机器人在特定应用场景中的深度集成与优化伙伴,进一步释放了其在严苛工业环境中的潜在能力。
一、重载与精度:打破物理极限的传动架构
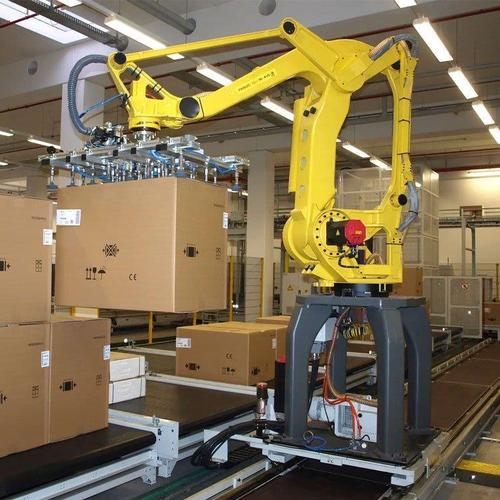
ABB 6700 系列(以 IRB 6700 家族为代表)定位于 150kg 至 300kg 级重载市场,其核心突破在于将重载机器人的重复定位精度稳定控制在 ±0.05mm 以内。这一指标在 300kg 负载级别中具有标杆意义。
技术路径上,该系列采用优化后的刚性臂体结构与并联连杆优化设计,配合第二代 TrueMove™ 运动控制算法,在高速重载运动中通过前馈补偿与振动抑制,抵消大惯量负载带来的末端抖动。紧凑型关节传动链减少了多级减速带来的累计背隙,使机器人在搬运大型结构件、进行重型机加工上下料时仍能保持精密切削与装配所需的轨迹一致性。
贝科冠科技在集成实践中进一步针对重载工况下的负载识别与惯量匹配进行参数标定,使机器人端在实际工件 grasping 以后仍能维持±0.08mm 以内的动态轨迹精度,尤其适用于新能源电池包搬运、大型压铸件去毛刺等工况。
二、耐高温:从材料到热管理的系统防护
在铸造、锻造、玻璃搬运、高温炉前上下料等场景中,工业机器人常常面临 50℃ 至 80℃ 的环境温度,局部热辐射甚至可达数百摄氏度。ABB 6700 系列的耐高温设计不是单一防护套件的叠加,而是从关节密封材料、线缆绝缘等级、减速器润滑介质到本体热交换路径的系统工程。
关键措施包括:采用高温稳定性润滑脂确保减速器在持续热负荷下黏度稳定;电机绕组绝缘等级提升至 H 级;腕部与臂部增设隔热衬套与耐热防护服,引导热流沿非敏感方向扩散。配合机器人本体的热补偿算法,控制系统可依据内部温度传感器实时修正运动学参数,抵消热膨胀引起的末端点漂移。
贝科冠科技在高温场景落地中,针对客户产线的具体热源分布,提供额外的定制化热防护方案与主动冷却气流导引设计,使 ABB 6700 在铸造取件工位连续运行时的精度保持能力提升约 30%,有效减少了高温环境下的维护频次与停机时间。
三、双重突破的工程意义
重载精度与耐高温能力的同步提升,带来的直接工程价值是工艺集成度的扩展。传统上,高温环境的重载搬运与精密定位需要分段完成或依赖专用高温机型牺牲效率与负载;ABB 6700 系列使一台机器人可在高温区直接完成抓取、转运与精密放置,缩短了产线节拍与占地。贝科冠科技在多个铸造及新能源汽车一体化压铸后处理项目中验证了这一集成优势,通过机器人与视觉、力控的协同,实现了从高温取件到精密切边的闭环作业。
四、
ABB 6700 工业机器人的技术突破证明了重载、精度与耐高温并非不可调和的矛盾,而是可以通过系统化的机械设计、热管理与控制算法创新实现协同优化。贝科冠科技作为应用端的深度集成者,通过场景化标定与防护增强,将这种先天能力转化为贴合实际产线需求的稳定生产力,为重载高温工况下的智能制造提供了可信赖的装备基础。
如若转载,请注明出处:http://www.hiexcs.com/product/37.html
更新时间:2026-10-26 12:01:20