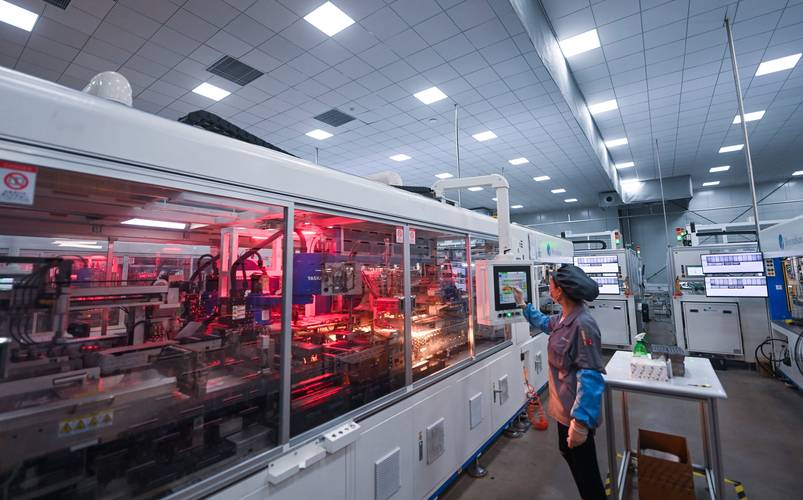
DSCR3双臂协作机器人 精密装配的智能安全易操作之选
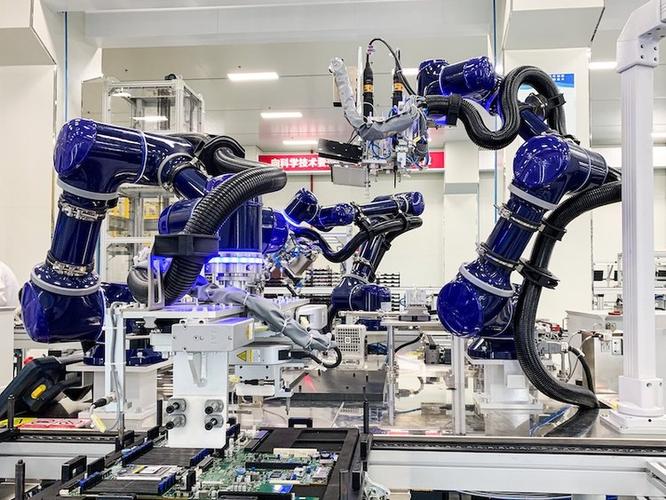
在工业自动化向柔性化、智能化加速演进的今天,精密装配环节对机器人提出了更高要求——既要保证微米级的操作精度,又要实现人机协同的安全作业,同时降低使用门槛。贝科冠科技推出的DSCR3双臂协作机器人(DUCO多可系列),正是面向这一需求打造的精密装配解决方案。
一、双臂协作架构,还原类人操作柔性
DSCR3采用双臂协作设计,模拟人类双手的协同作业模式。在精密装配场景中,单臂往往需要频繁换手或依赖复杂工装,而双臂可同时完成抓取、定位、插装、锁付等复合动作,显著提升节拍效率与工艺适应性。双臂之间的协同控制算法确保动作同步误差极小,满足电子元件、精密结构件等对位精度要求严苛的装配任务。
二、精密装配能力,保障品质一致性
针对精密装配的核心诉求,DSCR3在运动控制与力控层面进行了深度优化。高分辨率编码器与闭环伺服系统配合,实现重复定位精度达到微米级;力控反馈机制让机器人在插装、压合等接触式作业中感知接触力变化,避免因过冲损伤工件。对于需要力矩控制的螺钉锁付、连接器插拔等工序,机器人可设定力矩阈值,确保每一次装配动作的一致性与可靠性,从源头降低人为因素导致的不良率。
三、智能安全设计,实现真正人机协同
协作机器人的价值在于与人共享工作空间。DSCR3整机采用轻量化结构与圆滑无夹点设计,配合碰撞检测功能,在与人或障碍物发生意外接触时能够快速响应并停止运动,降低伤害风险。系统支持安全速度与安全力矩监控,可根据作业区域动态调整运行参数,在保证安全的前提下维持生产效率。无需传统安全围栏的部署方式,也让产线布局更加灵活,便于快速换线与小批量多品种生产。
四、易操作特性,降低使用门槛
贝科冠科技在DSCR3的易用性上做了大量工作。机器人支持图形化编程与拖拽示教,操作人员无需编写复杂代码即可完成路径规划与任务配置;示教器界面简洁直观,常用装配工艺以模板形式内置,缩短调试周期。对于有一定编程基础的用户,开放接口支持脚本化二次开发,满足个性化工艺需求。快速部署与简易运维的特性,使企业能够以较低的学习成本将双臂协作机器人导入现有产线。
五、典型应用场景
凭借精密、安全、易操作的综合优势,DSCR3双臂协作机器人适用于3C电子精密组装、汽车零部件装配、医疗器械组装、连接器插装与锁付等多种场景。尤其在需要双手协同、小幅面高精度作业的工位上,双臂协作的优势更为突出,可有效替代人工完成重复性高、精度要求严苛的装配任务。
贝科冠科技DSCR3双臂协作机器人以精密装配为核心切入点,将智能安全与易操作理念贯穿产品设计,为制造企业提供了兼顾效率、品质与柔性的人机协同样本。在智能制造持续深化的背景下,这类双臂协作机器人有望成为精密装配产线升级的重要助力。
如若转载,请注明出处:http://www.hiexcs.com/product/42.html
更新时间:2026-10-26 06:15:26